深センリユニオンエレクトロニクス株式会社
ニュース

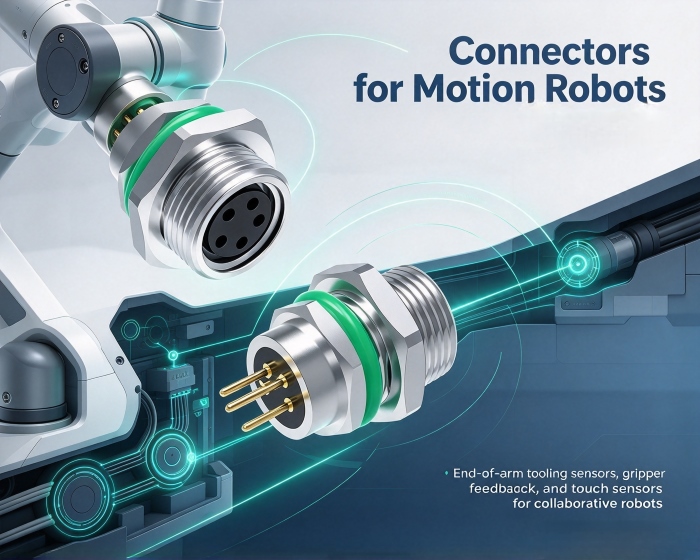
モーション ロボットのコネクタを選択する方法: 3 つの重要な考慮事項

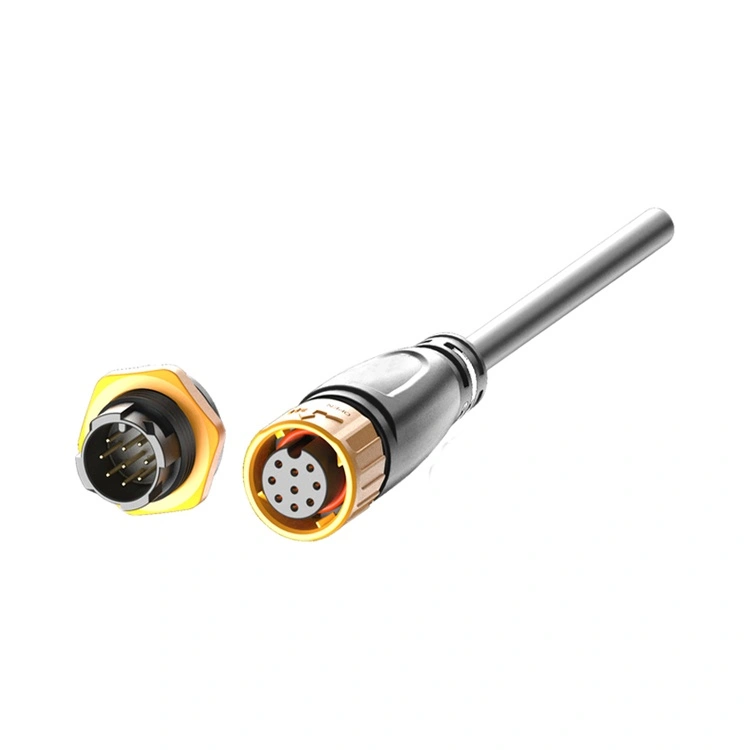
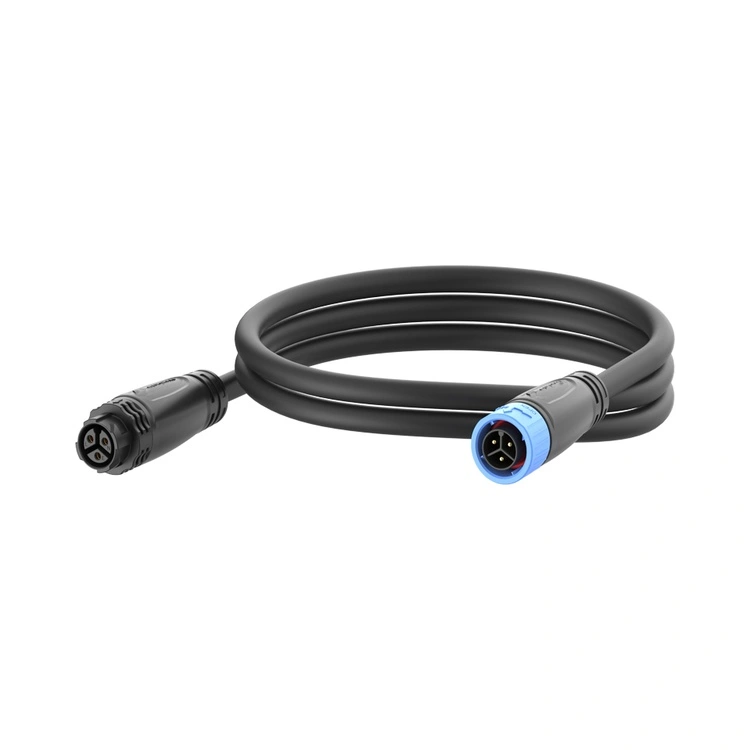
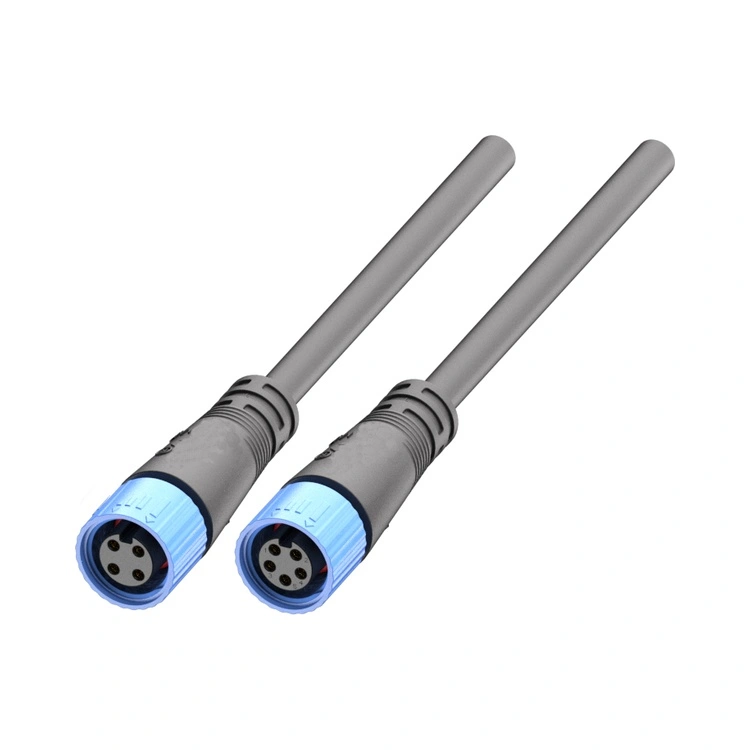
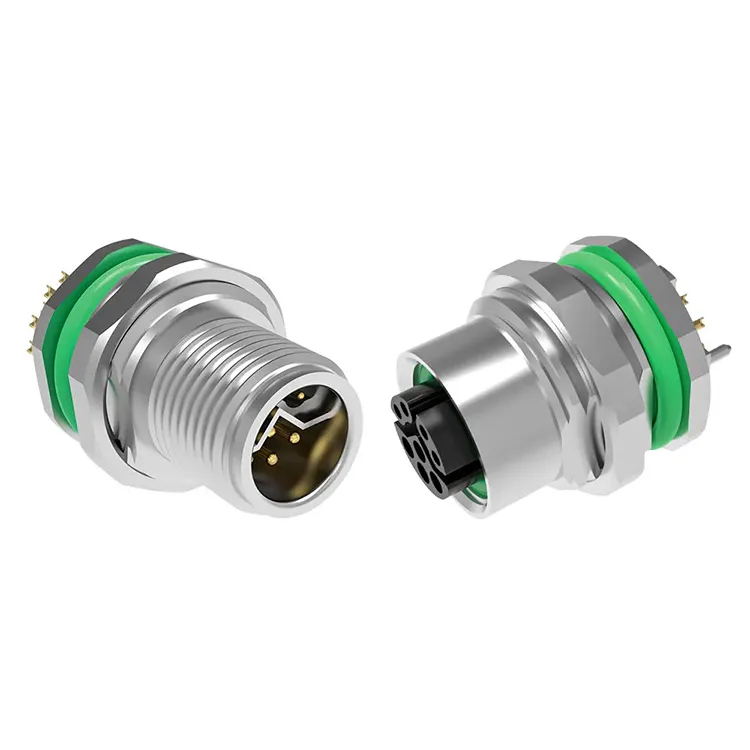
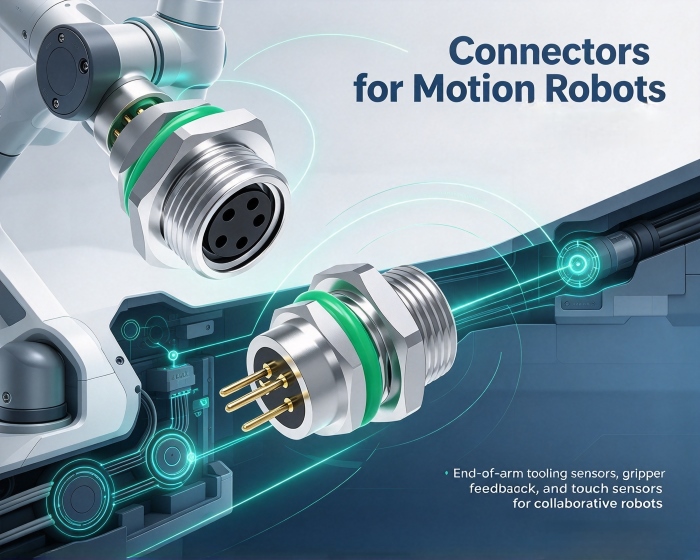
高速動作ロボットの関節は三次元の高周波複合動作を必要とし、コネクタは継続的な振動、ねじれ、微動摩耗にさらされます。従来の産業用ロボットの動作軌跡は比較的固定されており、そのコネクタは主に電力と信号の経路として機能します。ただし、高速動作シナリオでは、故障が瞬間的に発生することはほとんどなく、連続動作中に徐々に蓄積されます。選択の背後にあるロジックcモーションロボット用コネクタこれらの動作条件から設計要件を導き出すことに基づく必要があります。


機械的信頼性が優先されるのはなぜですか?

継続的な振動のある環境では、標準のフリクションロック コネクタが徐々に緩む可能性があります。振動により端子がわずかにずれることにより接触圧が徐々に低下し、最終的には信号の欠落や停電につながります。

この問題に対処する設計機能には、次のものが含まれます。 ポジティブ ラッチと二次ロック (コネクタ位置保証 (CPA) メカニズムなど) は、機械的な停止を使用して偶発的な端子の脱落を防止します。冗長接点設計により、単一の接点が磨耗してもデュアル接点または 2 つの独立した接点が導電性を維持します。ジョイントモジュールなどの重要な場所では、これらの機械的信頼性の特徴が他の考慮事項よりも優先される必要があります。モーション ロボットで使用されるコネクタの場合、連続モーション アプリケーションでは耐振動ロック メカニズムが基本的な要件となります。


シグナルインテグリティはどのようにして確保されるのでしょうか?

高速ロボット システムにおけるデータ帯域幅の需要は増加し続けています。リアルタイムの視覚処理、モーション コントロール、および環境センシングは高度に結合されており、多くの場合、高速差動信号と電力線をコンパクトなジョイント内で並列に配線する必要があります。

このレイアウトでは、電磁干渉 (EMI) が主な懸念事項となります。制御されたインピーダンス構造を利用したシールド設計は、信号の減衰と信号線と電力線間のクロストークを軽減します。サーボ駆動のアプリケーションでは、モーションロボット用コネクタエンコーダ、センサー、その他のコンポーネントの信号チャネルを介して明確な通信を維持しながら、数アンペアの電流を流す必要があります。ハイブリッド コネクタは、単一のインターフェイス内で電気的絶縁と機械的統合を実現し、配線の複雑さと接続ポイントの数を削減します。


宇宙への適応に関してトレードオフをどのように行うべきですか?

ロボットの関節内の内部空間は比較的限られています。コネクタが狭い空間で嵌合されると、軸方向以外の組み立て応力を受ける可能性があり、時間の経過とともにハウジングの変形や端子の変位を引き起こす可能性があります。

フローティング設計により、組立公差や動作振動による変位を吸収し、組立ストレスによる端子への影響を軽減します。狭いピッチと薄型のソリューションは、コンパクトなスペースに直接適しており、スペースの制約による強制的な組み立てを最小限に抑えます。最初の 2 つの基準が満たされたら、可能な限りコンパクトなソリューションを選択します。フィッティングモーションロボット用コネクタ限られたスペースに設置するには、信頼性とコンパクト性のバランスが必要です。


選定後の検証はどのように行うべきですか?

選択が完了したら、振動、ねじり、および複合運動条件下での性能データを含む動的寿命試験を製品が受けているかどうかをサプライヤーに確認することをお勧めします。静電気パラメータは単なる出発点です。動的な動作条件下での信頼性が重要な指標です。モーションロボット用コネクタ.


私たちについて

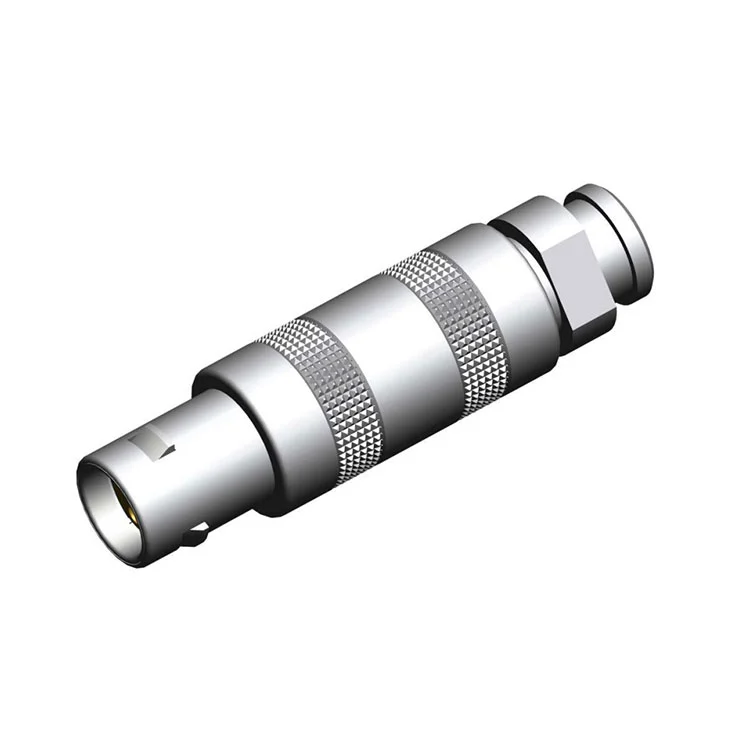
Reunion は、プッシュプル セルフロック コネクタに関して豊富な経験を持っています。耐振性のロック機構とコンパクトな設計により、高速動作ロボットの機械的信頼性と省スペースの要件に対応します。障害シナリオに基づいてコネクタを選択すると、単に仕様を比較するよりも実際のニーズにより正確に一致します。


関連ニュース
メッセージを残してください
X
当社は Cookie を使用して、より良いブラウジング体験を提供し、サイトのトラフィックを分析し、コンテンツをパーソナライズします。このサイトを使用すると、Cookie の使用に同意したことになります。 プライバシーポリシー
拒否する受け入れる